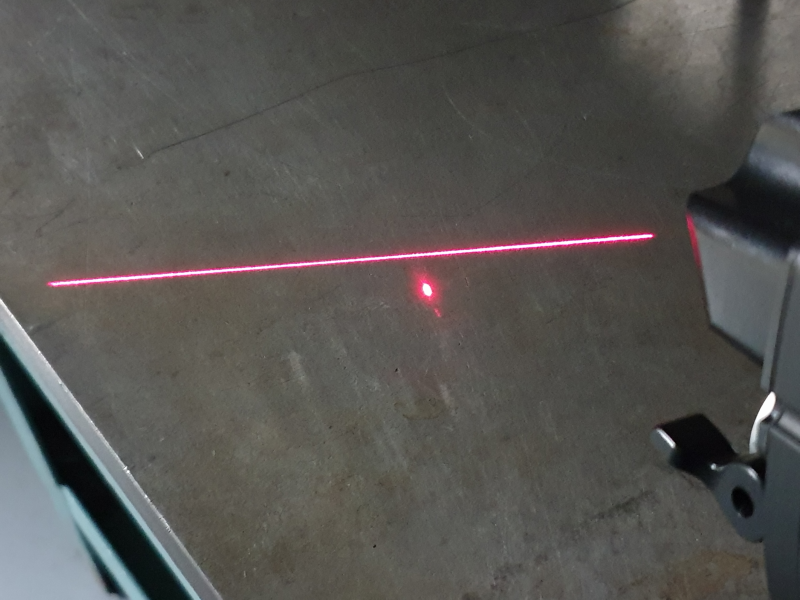
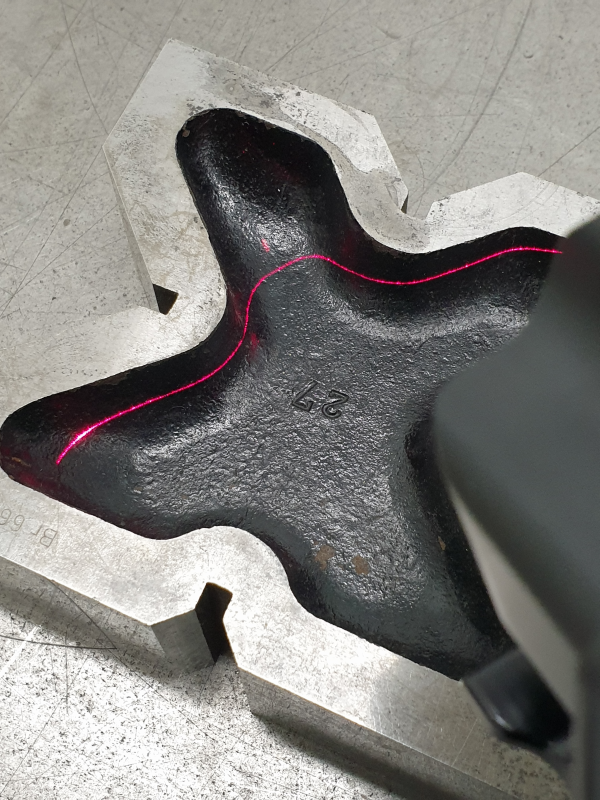
Jedním z principů snímání povrchu předmětu je pomocí laseru a kamery. Laser je projektován na povrch předmětu v přímce, podél které dochází ke snímání husté množiny bodů pomocí kamery. Laser a kamera mohou být umístěny na hlavici, jejíž poloha a natočení v prostoru jsou měřeny snímači polohy. Výsledkem je mnohdy velký mrak (množina) bodů, v němž si každý jednotlivý bod nese informaci o svých souřadnicích v prostoru a směru (vektoru) snímání. Z tohoto mraku bodů už lze rozpoznat kontury snímaného předmětu, nicméně pro další účely (prototypování, modelování, měření,…) je běžné tento mrak bodů filtrovat a podrobit tzv. triangulaci.
 |  |
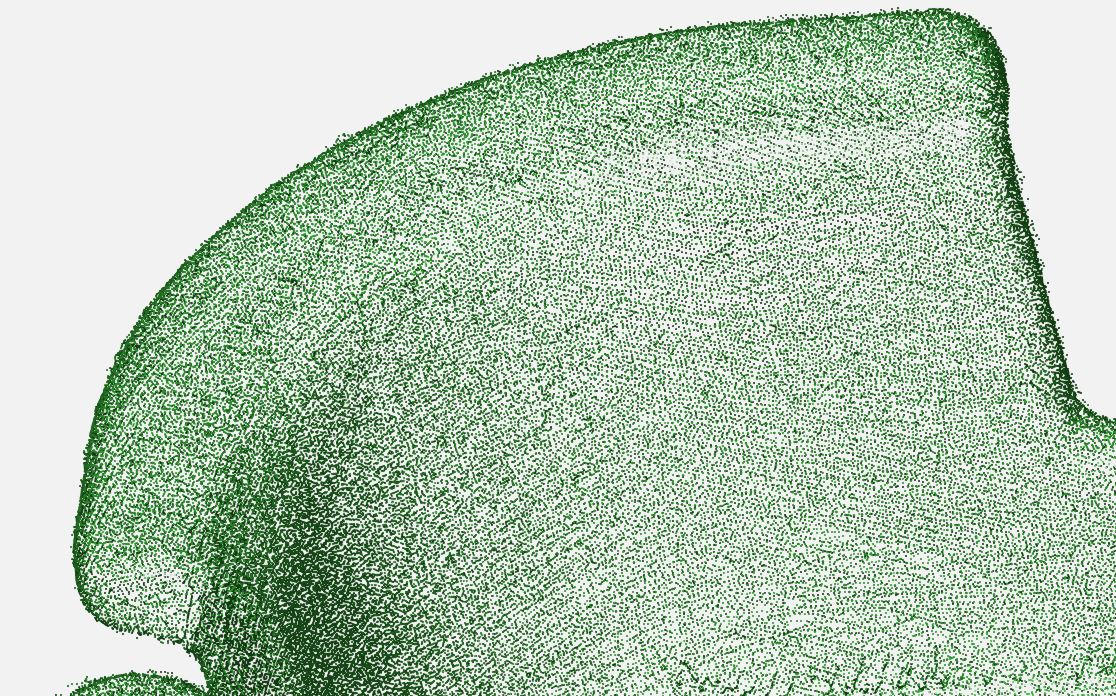
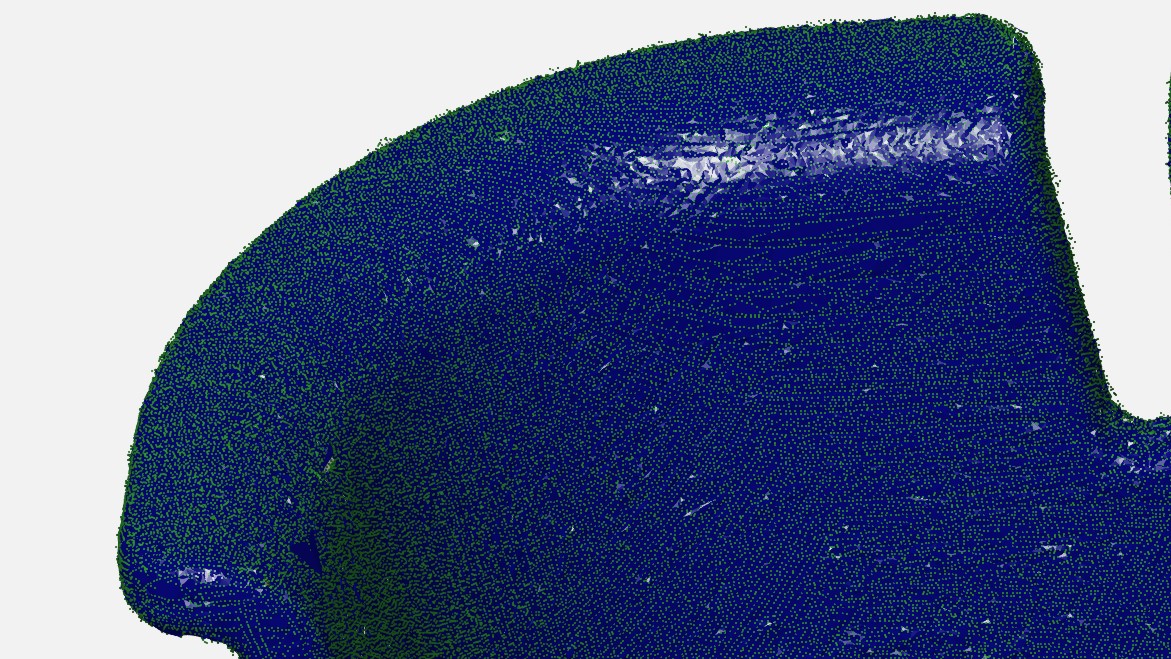
Triangulace v této technologii zjednodušeně znamená, že je snahou najít z mraku bodů takové body, jenž by utvořily na sebe navazující trojúhelníky, pomocí nichž vytvoří co nejvěrnější reprodukci skutečného povrchu. Kvalita a rychlost triangulace je závislá na algoritmech implementovaných v softwarech k tomu určených a vstupních parametrů zadávaných uživatelem leckdy na základě zkušeností. Některé tyto softwary jsou dostupné i zdarma. Nicméně se jedná jen o naprogramované algoritmy a ať volíte vstupní parametry, jaké chcete, zpravidla nedostanete ideální výsledek, hlavně v případě, když mrak bodů je zkreslen různými okolnostmi. Obzvláště se může jednat o provedení povrchu skenovaného předmětu (matný / lesklý, transparentní, drsnost,…), tloušťku stěn, topologii tvaru (členitost, záhyby, díry,…). Provedení povrchu a topologie je zásadní především pro vhodnost způsobu digitalizace skenováním. Například mám špatné zkušenosti s velmi lesklými povrchy (chromované díly,…) či dokonce transparentními povrchy (sklo, plexi). V některých případech si lze pomoci speciálními spreji či jinou dočasnou úpravou povrchu. Naopak mám dobré zkušenosti s matnými povrchy. V důsledku těchto vlivů vznikají v mraku bodů jisté přeslechy, odrazy a hluchá místa, jenž při využití laseru a kamery mohou vznikat, což se v triangulaci projeví jako ostrůvky, díry, degenerované a překládané trojúhelníky, eratické body, zkrátka imperfekce, kvůli kterým povrchy postrádají integritu a jakousi hladkost. Taktéž kvalita skenování závisí na topologii. Přeci jen jde v principu o snímání laseru kamerou, tudíž pokud si paprsek laseru nemá možnost posvítit na dané místo povrchu (v dutině, za záhybem, stísněný prostor,…) a navíc kamera na něj nevidí, nelze toto místo oskenovat. Další obtíží jsou tenké stěny (plechů, žeber,…) a jejich hrany, které se po triangulaci mohou protínat, splývat, rozostřovat, propadat s horší kvalitou mraku bodů.
 |  |
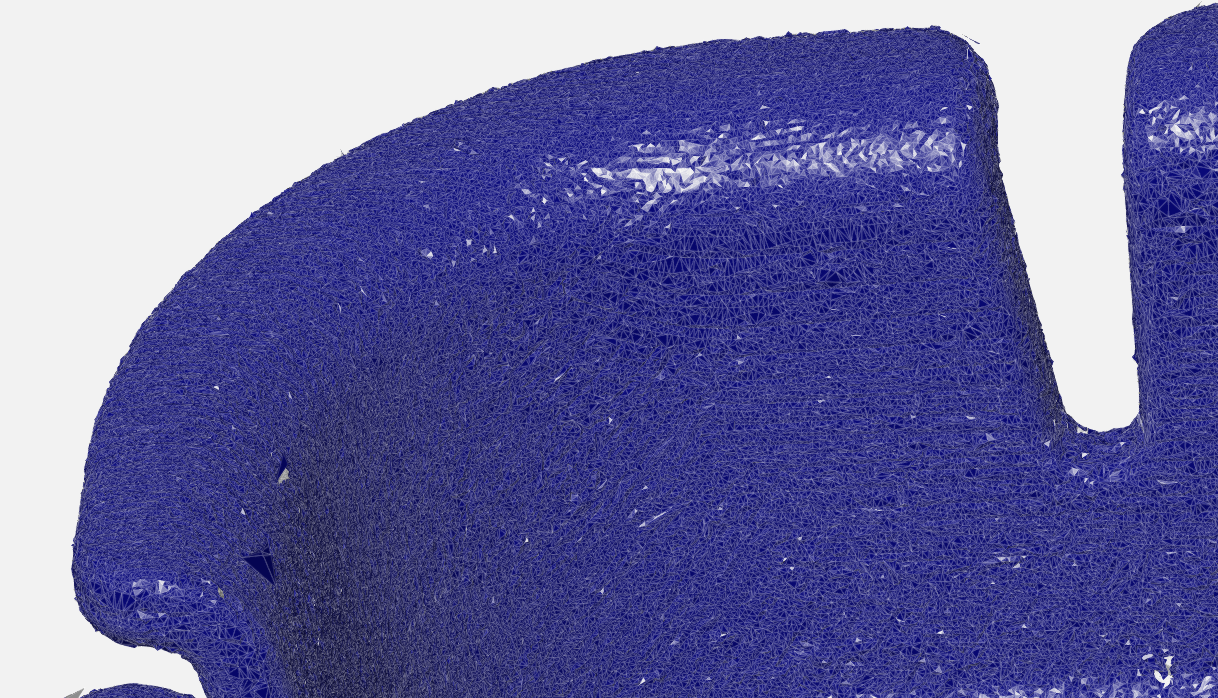 | 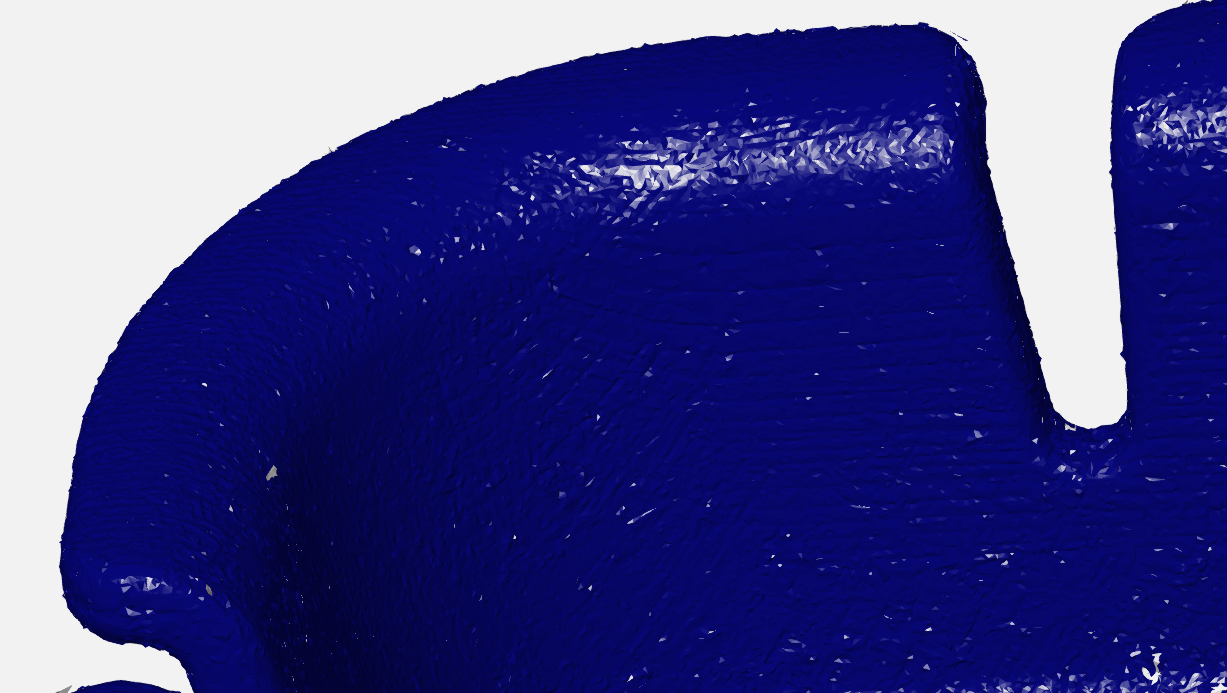 |
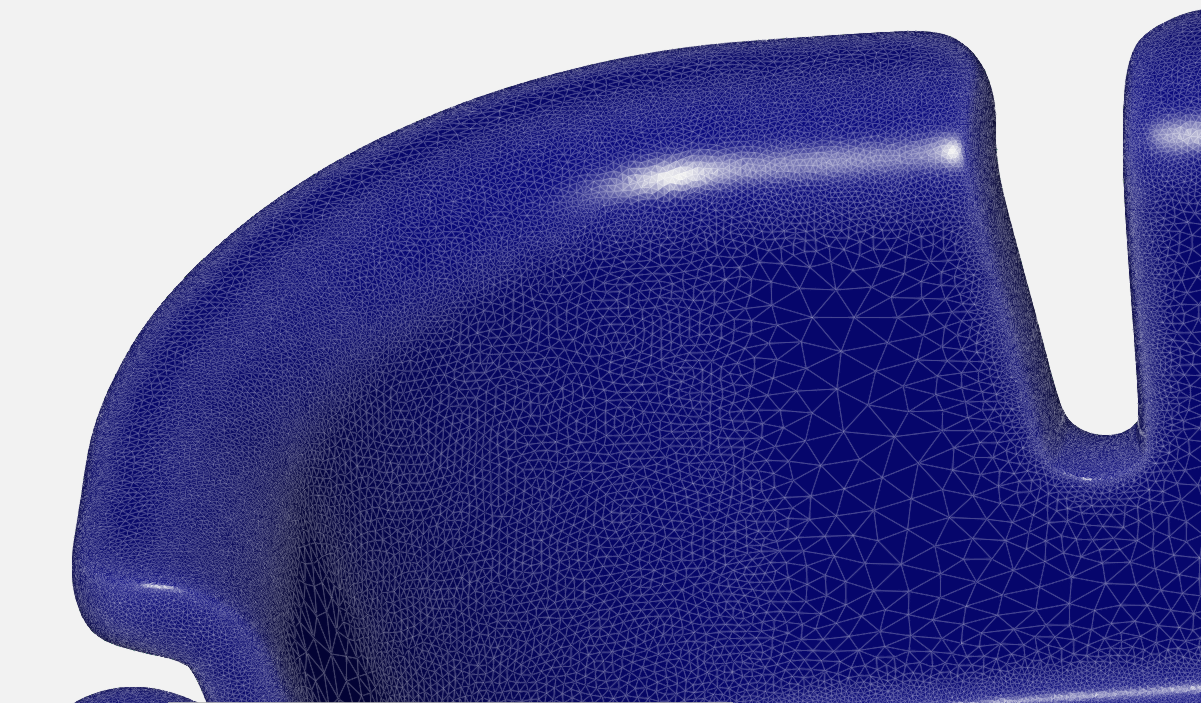
Na triangulaci může navazovat samotná editace. Čím více je imperfekcí obsaženo v DO, tím vice je zapotřebí ruční editace v závislosti na účelu, pro který je DO tvořen. Například u designových studií není tak zásadní přesnost (na úrovni 0,01 mm) a můžeme si dovolit více vyhlazovat a celkově editovat kvůli následnému rendrování, které je pro design jednou ze zásadních věcí. Samotný designér se může rozhodnout, vzhledem k časové náročnosti a efektivitě, zda více editovaný DO přímo použije ve své studii či méně editovaný jako vzor pro následnou remodelaci v nativním formátu svého výtvarného softwaru. Například pro účely měření je otázkou, jestli a jak moc editovat. Pro účely 3D tisku je nějaká editace nutná k uzavření povrchu, který posléze tvoří ucelené a tisknutelné těleso (solid). Vždy jde o jakýsi zvolení kompromisu vzhledem k požadované přesnosti a časové náročnosti. DO, které vykazují co nejméně imperfekcí, taktéž poskytují možnost rozumné, věrohodné regularizaci a redukci triangulované sítě, čímž dojde leckdy k významnému snížení objemu dat. Snížení objemu dat lze hlavně ocenit v prostředí programů CAD (Computer Aided Design), do niž je DO importován ve formátu STL (stereolitografie). Editace je prováděna na úrovni samotných bodů (před triangulací) a trojúhelníků (po triangulaci). Zejména jde o filtraci bodů, mazání bodů a ostrůvků, zapravování hran, lepení děr, mazání a redukce počtu trojúhelníků, vyhlazování popřípadě domodelování nepřístupných částí atd. Obecně se může jednat o časově náročnou práci.
 |  |
Z výše uvedeného lze celou činnost skenování rozdělit na určité fáze, které jsem pro mé účely pojmenoval STAGE. To nám lépe poslouží k definování požadavků od Vás na mě, což může minimalizovat Vaše náklady na tuto službu. Zejména se jedná o vlastní editaci ve volně dostupných programech. Nejen, že si snížíte náklad, ale hlavně budete editovat podle svých představ se znalostí předešlého stavu, tudíž jste si vědomi, kde by se mohly objevovat určité nepřesnosti vůči realitě. Nebo naopak máte DO v podobě STL, ale nemáte čas ho editovat a já to udělám za Vás. Jednotlivé fáze se mezi sebou mohou prolínat a nemusejí na sebe striktně navazovat v pořadí, v jakém jsou níže. Vše je o domluvě. Především se bude jednat o vaše požadavky na DO (objem dat, přesnost, estetičnost, atd.).
STAGE I: Skenování a skládání jednotlivých částí DO
STAGE II: Editace na úrovni bodů před triangulací
STAGE III: Triangulace
STAGE IV: Editace STL (mazaní trojúhelníků a ostrůvků, úprava hran, lepení děr, uzavření povrchu, vyhlazování)
STAGE V: Redukce počtu trojúhelníků s možným dalším vyhlazením
STAGE VI: Modelování
Pokud je možnost skenovat díl najednou prakticky celý (mimo oblasti, kde je uchycen), tak se přesnost v ideálním případě pohybuje ± 38 μm (vhodné provedení povrchu, topologie atd.). Pokud musím skenovat díl na víc částí kvůli velikosti, složitosti nebo hmotnosti, přesnost se pohybuje někde od ± (38 ÷ 50) μm v ideálních podmínkách.
Postupně bych sem rád přidával ukázky, které Vám doufám poskytnou lepší představu o celém postupu, časové náročnosti jednotlivých fází a vhodných dílů ke skenování. Bohužel zde nemohu zveřejnit skutečné projekty, na kterých jsem dělal. Nicméně pro představu se jedná o skenování větších svařenců, kapotáží, forem, hlav válců spalovacích motorů atd. V ukázkách jde jen o názornost, ale věřím, že si pod nimi dokážete představit i pro Vás využitelný díl. Pro porovnání s Vašim dílem bych se zejména zaměřil na provedení povrchu (matný / lesklý, transparentnost, drsnost, …), tloušťku stěn, topologii tvaru (členitost, záhyby,…) a vnější celkové rozměry. Rád bych tuto technologii zpřístupnil širší veřejnosti za velmi rozumné ceny, proto neváhejte poptat cokoliv (od hraček po vánoční ozdoby). Rád Vám vytvořím cenovou nabídku na základě zaslaných relevantních podkladů o daném předmětu (foto, vnější rozměry,…).
V tomto příkladu jde jen o názornost, tudíž výsledek nebyl uplatněn v nějaké konkrétní aplikaci. Na této ukázce bych rád demonstroval digitalizaci jednoduchého malého plastového dílu o vnějších rozměrech cca 65 x 65 x 25 mm. Povrch je pololesklý černý. Skenovaný díl je na obrázcích po pravé straně. Vzhledem k tomu, že se jedná o malý a lehký díl, uchytil jsem ho zespoda letmo na ocelovou tyč a shora připevnil pomocí magnetu. Tento způsob uchycení poskytuje přístup se všech stran pomocí ručního skenování. Díry DO v místech uchycením budou zalepeny.
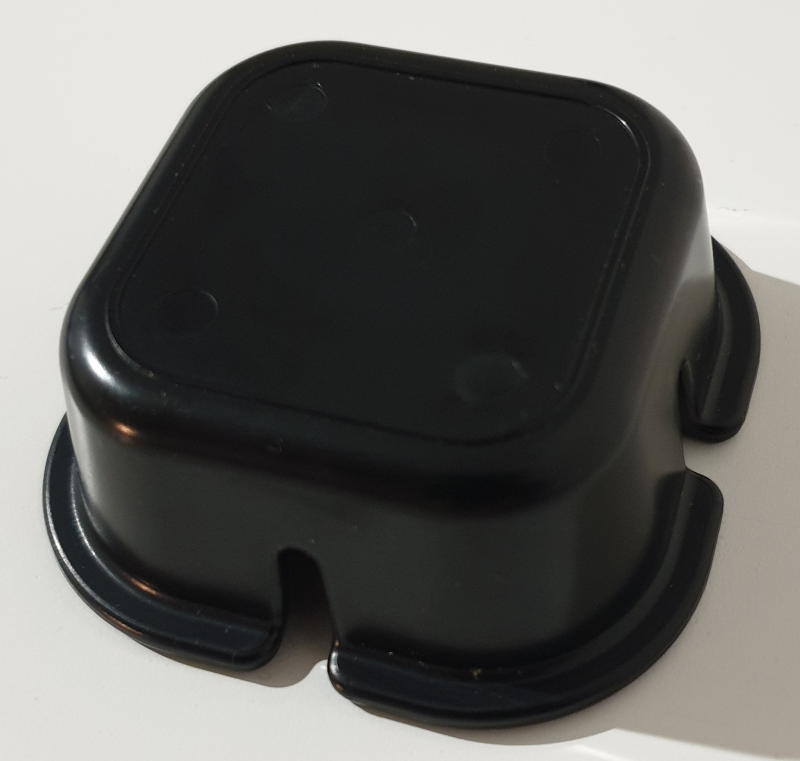 | 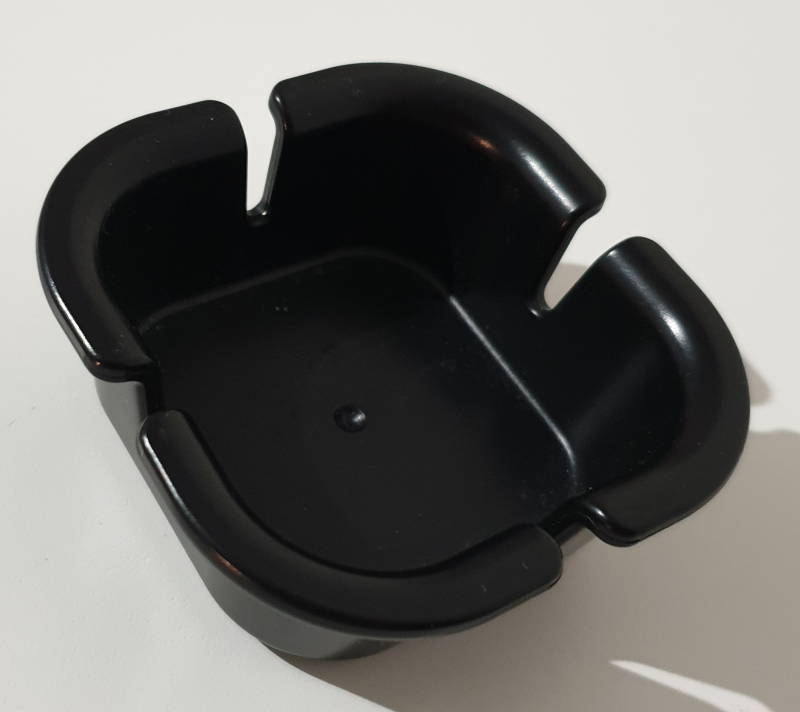 |
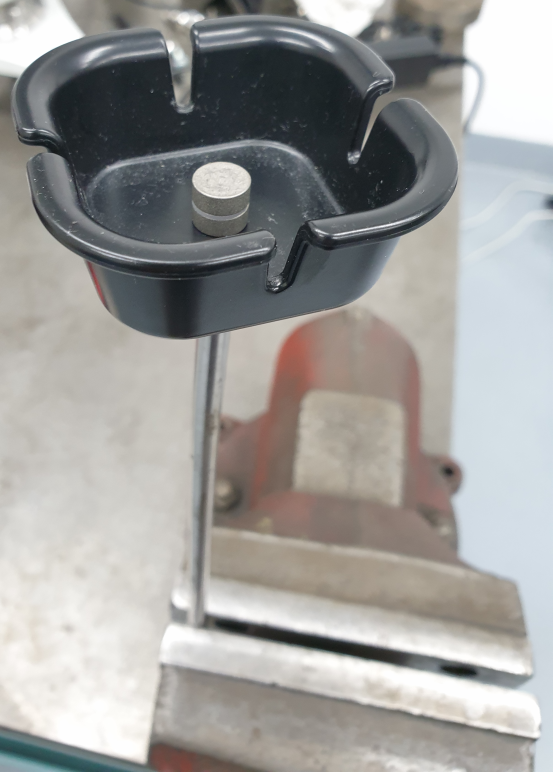 Skenovaný díl (pohled 1) | 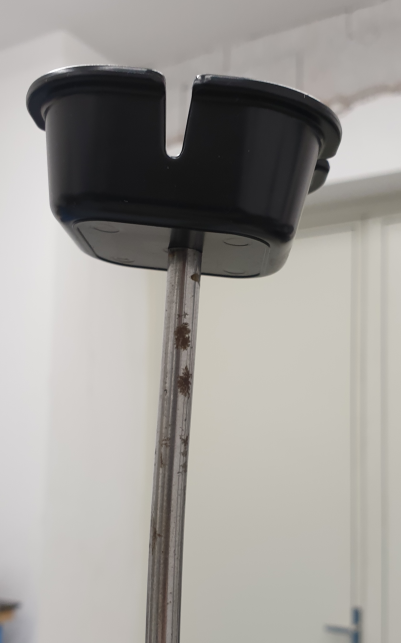 Skenovaný díl (pohled 2) |
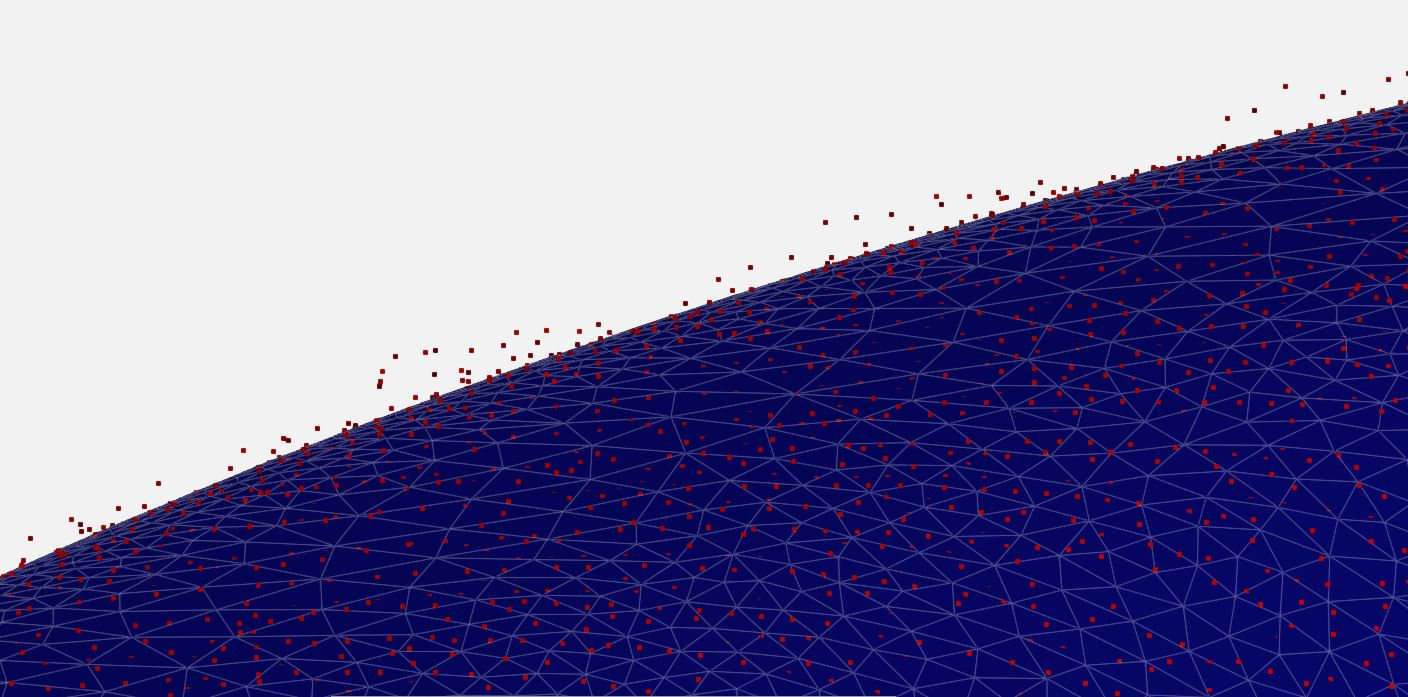
Díl byl celý skenovaný na jedno upnutí. Na obrázku níže je tedy fáze, kterou nazývám STAGE I. Čas skenování byl cca 30 min. Následně byl DO filtrovaný tak, že žádný bod mraku nemá ve svém okolí o velikosti 0,1 mm žádný jiný bod (600 tis. bodů). Filtrace zmenší objem dat, což je příznivé z pohledu jejich přenosu a rychlejší triangulace obzvláště, když mrak obsahuje desítky milionů bodů.
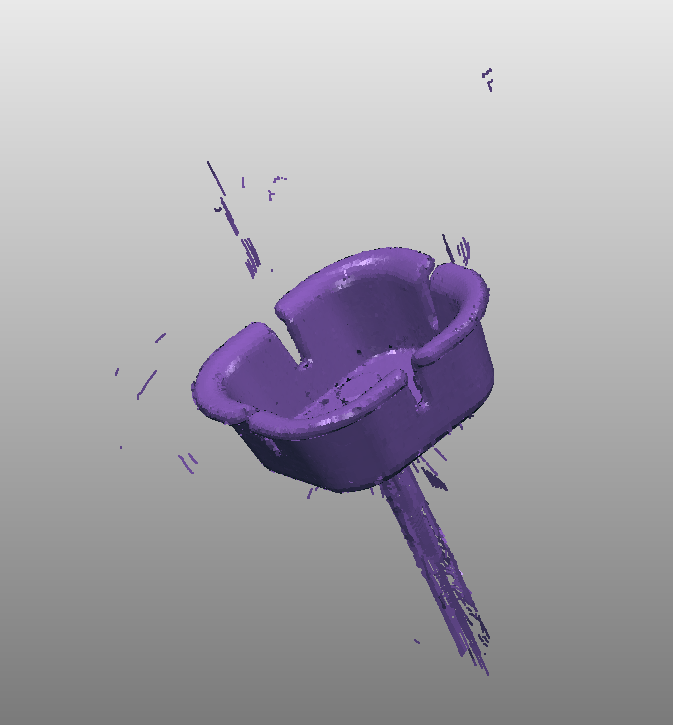 | 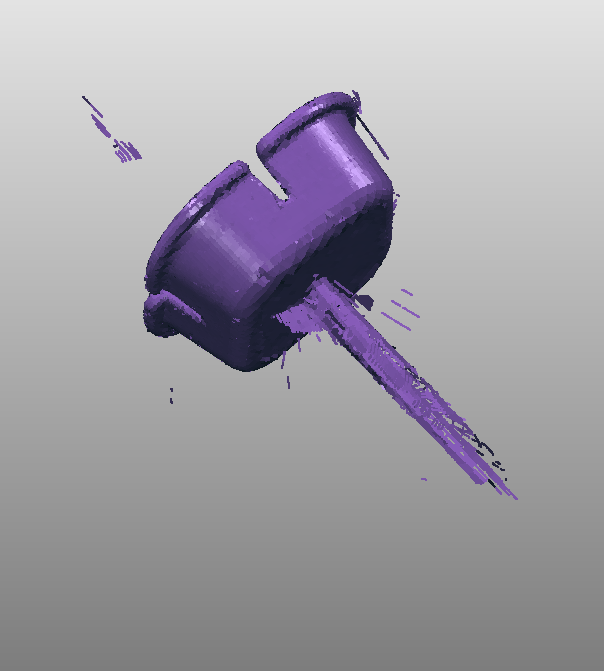 |
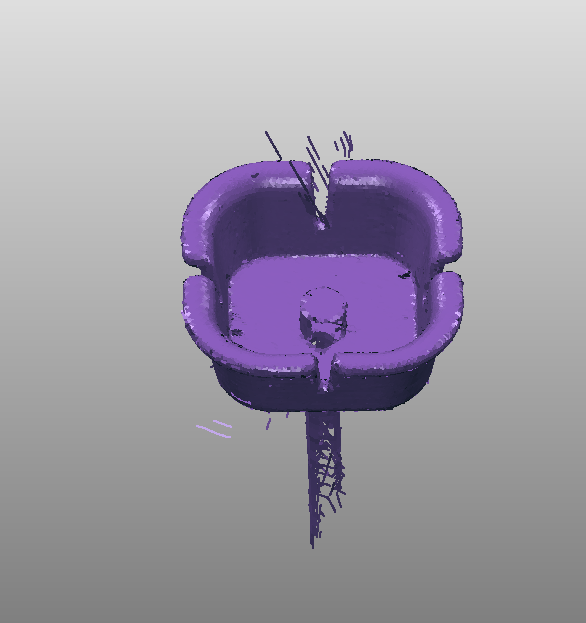
DO STAGE I (pohled 3)
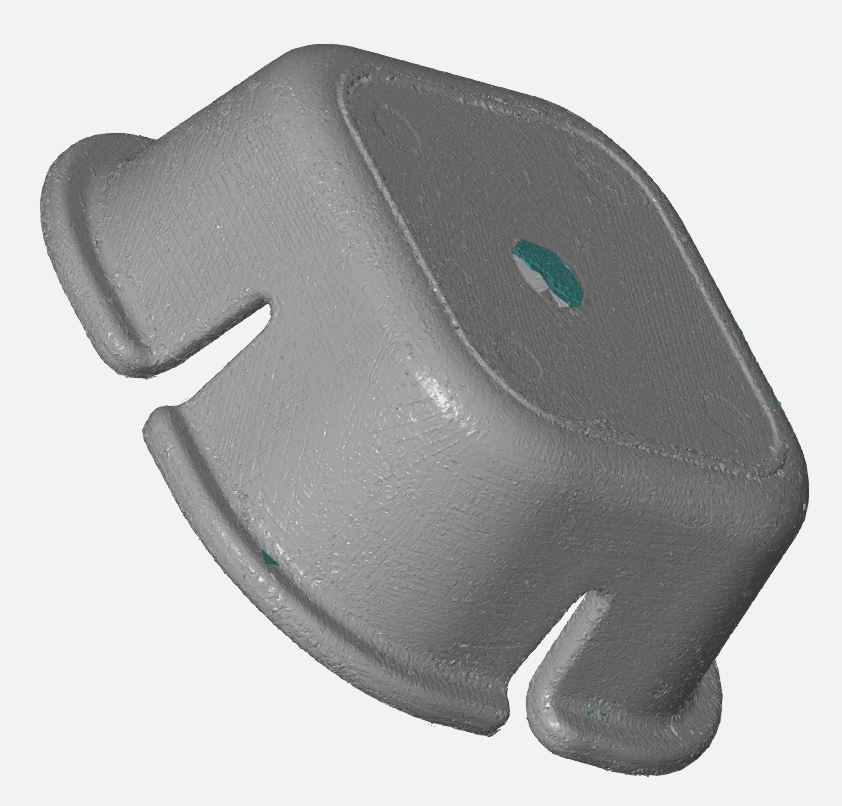
Z obrázku výše je patrné, že se v DO objevují imperfekce, které evidentně nejsou součástí skutečného dílu a které vznikly nejspíše kvůli odlesku laseru od jeho povrchu. Dále spolu se součástí je naskenováno i jeho upnutí. Těchto bodů se lze zbavit ruční editací, kterou nazývám STAGE II. Čas strávený na této fázi byl 35 min.
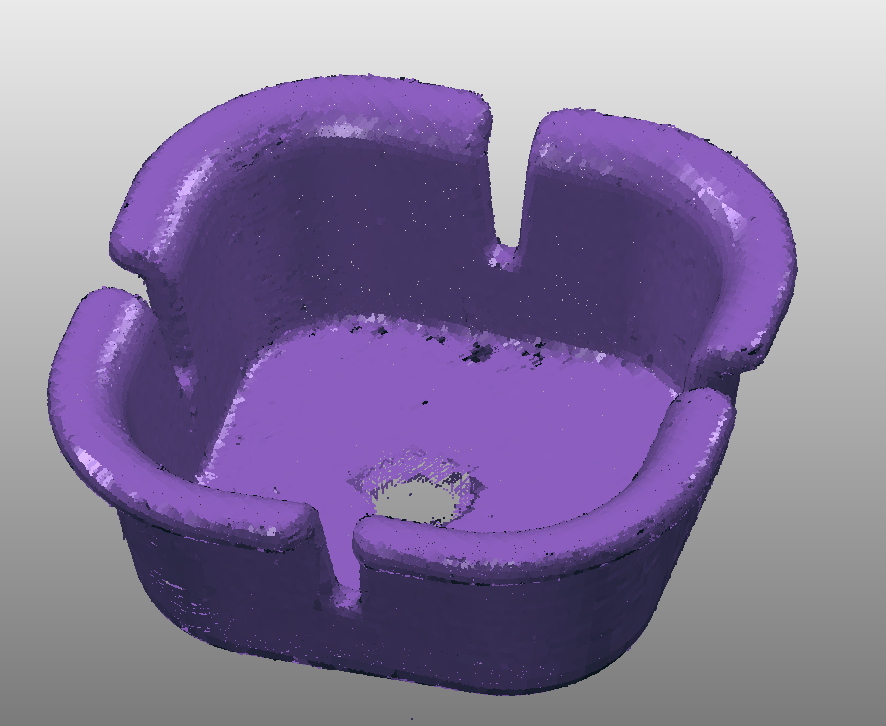 | 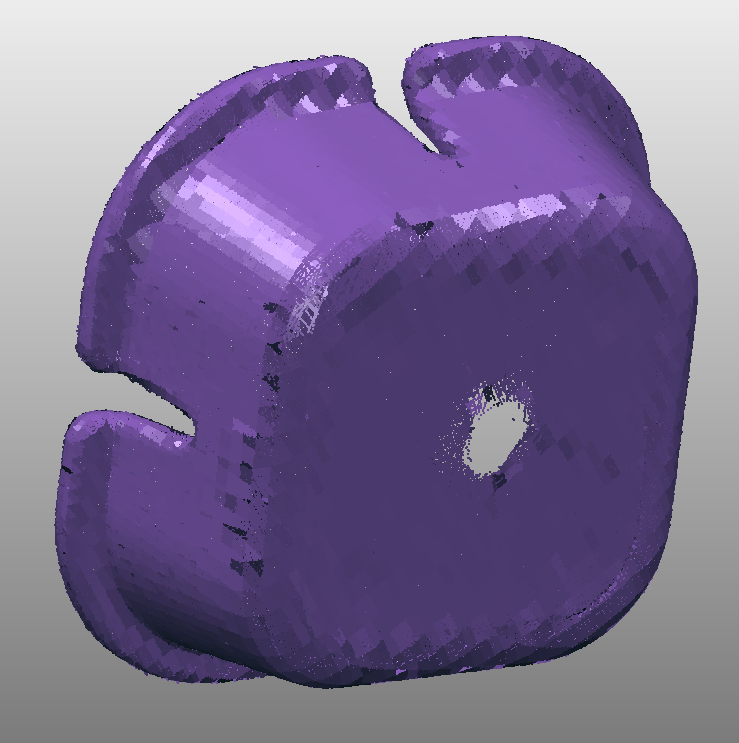 |
Nyní přichází na řadu triangulace, u které je vhodné volit správné parametry tak, aby výsledný povrch měl co největší integritu s minimem imperfekcí k následné editaci, která bývá časově náročná. Triangulaci nazývám STAGE III a v tomto případě trvala 10 min (580 tis. bodů). Doba triangulace je závislá na výkonu PC a velikosti mraku bodů. U velkých mraků v řádu sto miliónů bodů může triangulace trvat i přes 12 hodin.
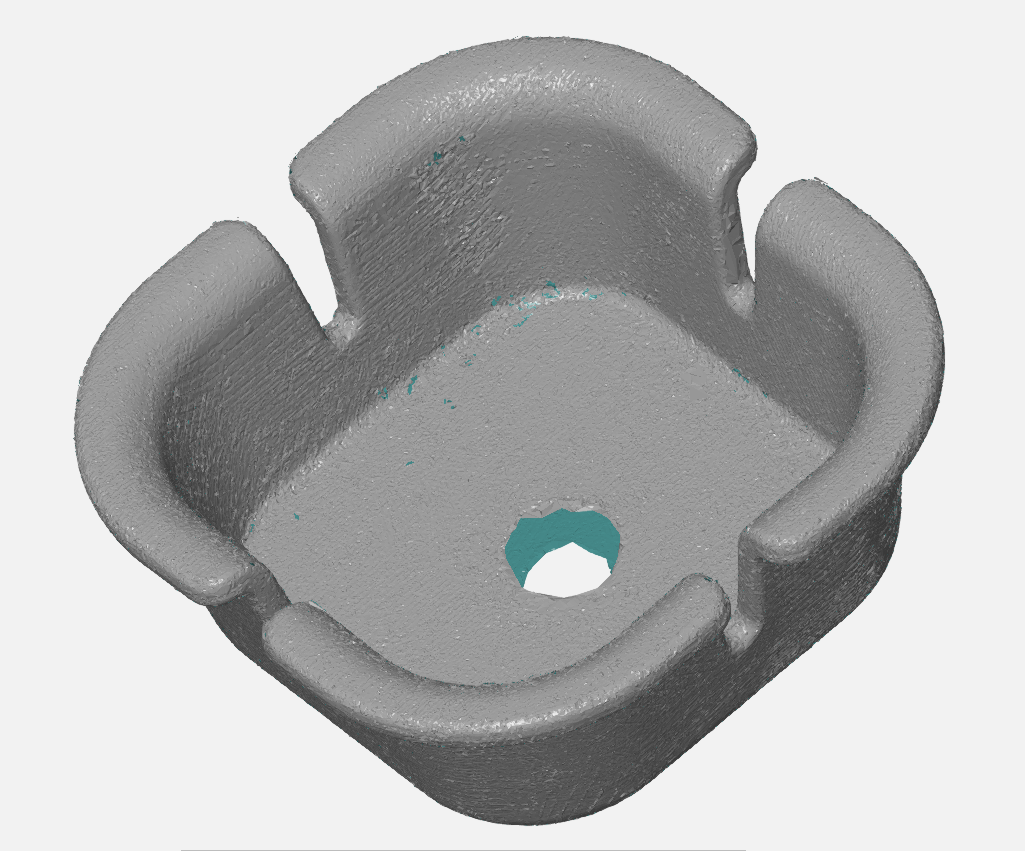 |  |
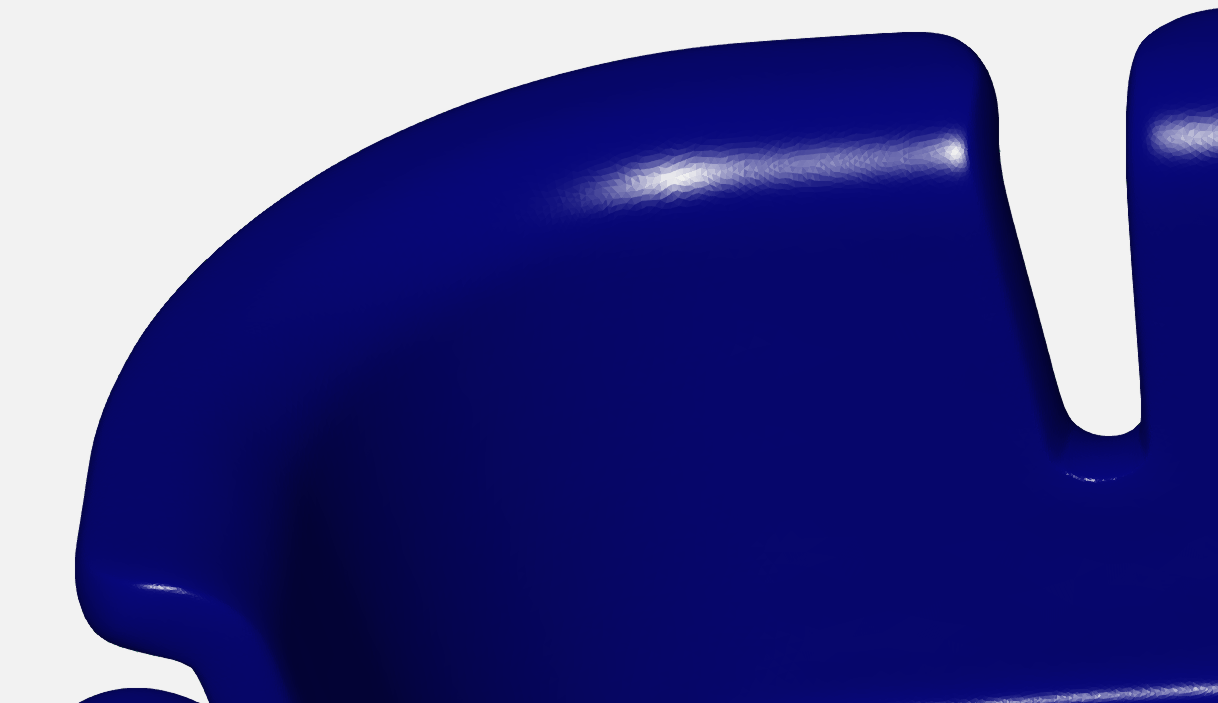
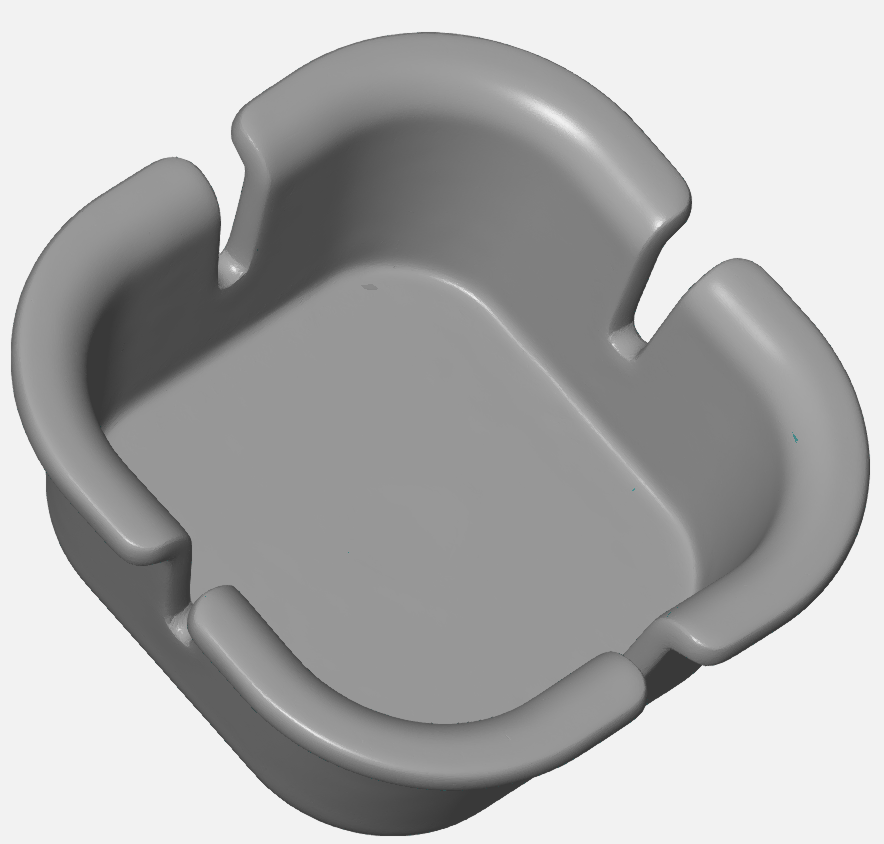
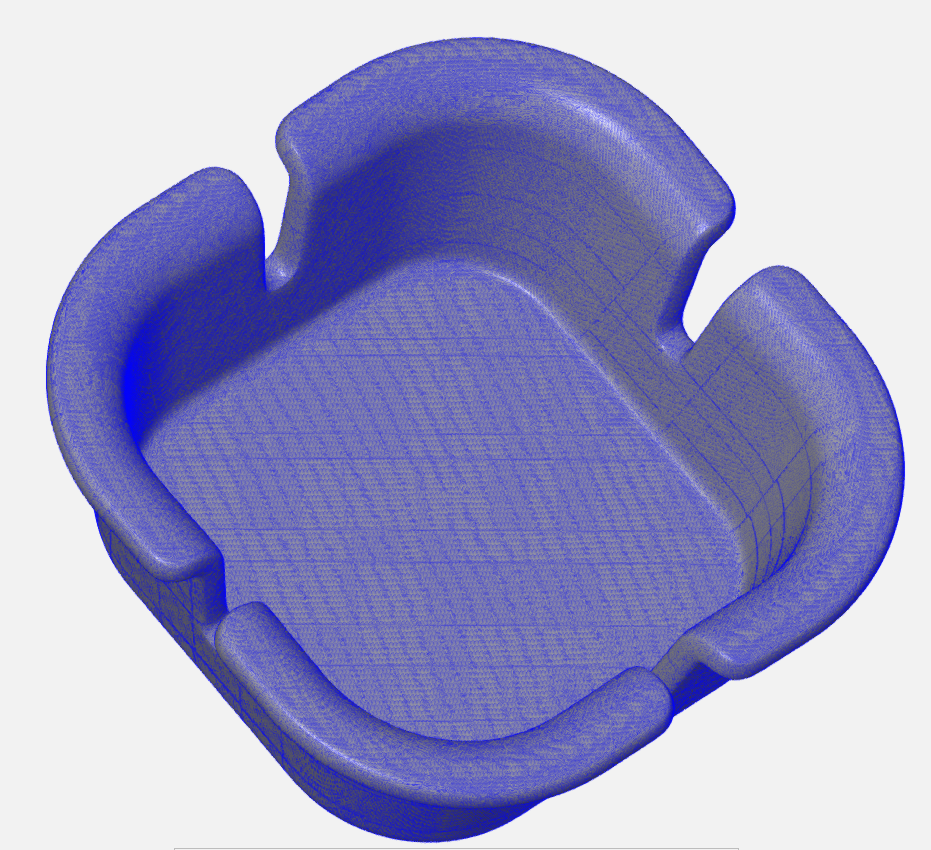
Dále následuje fáze STAGE IV v podobě editace DO. V tomto případě se jedná o vyhlazení, lepení děr, mazání ostrůvků a eliminaci chyb sítě (degenerované a přeložené trojúhelníky, eratické body, atd.). Čas strávený editací s výsledkem viz obrázky níže byl 45 min. Zpravidla se jedná o nejvíce časově náročnou fázi.
 |  |
Dalším krokem může být redukce množství trojúhelníků z důvodu lepšího transferu dat a jednodušší práce v modelářích. Pro kvalitní redukci je dobré mít předem dobře editovaný DO. Někdy je zapotřebí i po redukci počtu trojúhelníků ještě editovat jako v STAGE IV. V tomto případě šlo o redukci z 508 tis. na počet 232 tis. trojúhelníků. Velikost redukce je potřeba volit s ohledem na cílové využití DO v kontrastu se zachováním přesnosti a věrnosti DO. Tuto fázi nazývám STAGE V.
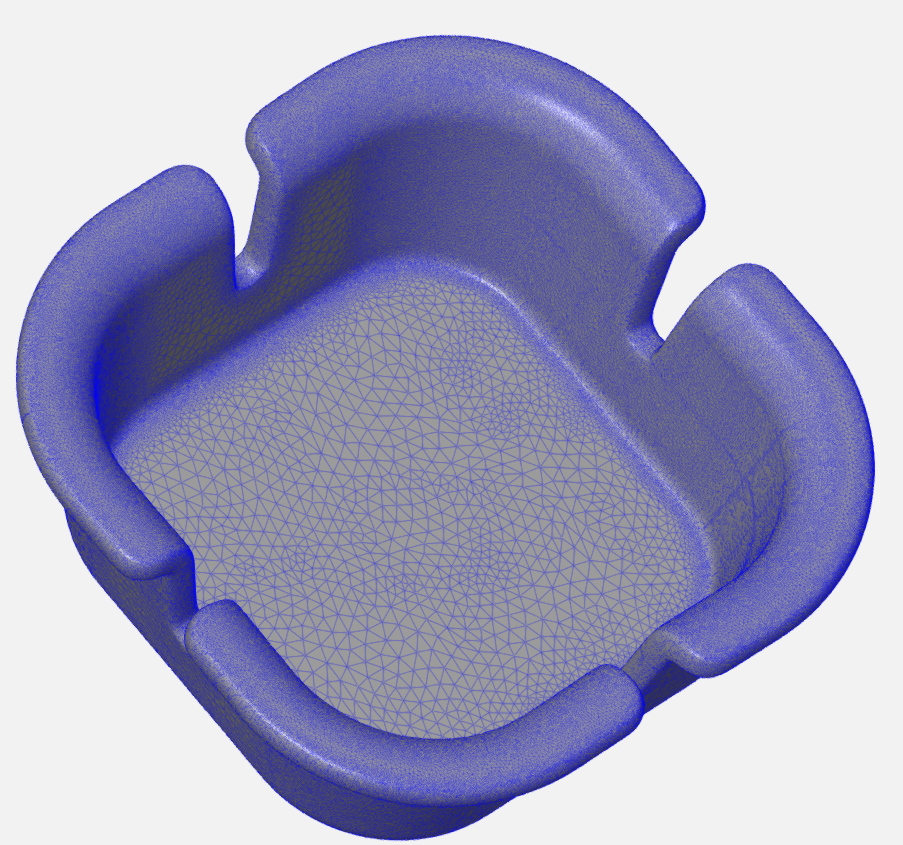
DO STAGE V
A na závěr bych zde rád demonstroval další možnost úpravy DO modelováním v podobě fáze STAGE VI. Jedná se o úpravy DO přímo ve formátu STL, což umožňuje zásah do DO bez nutnosti zdlouhavé a nepřesné remodelace v modeláři pomocí ploch v matematické reprezentaci. Zde je tato možnost znázorněna „nalepením“ mého loga na původní DO.
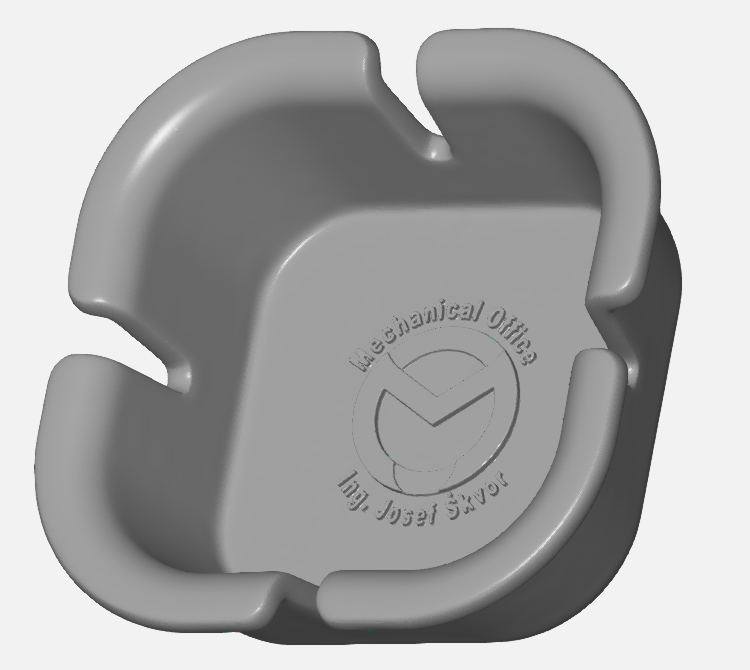 | 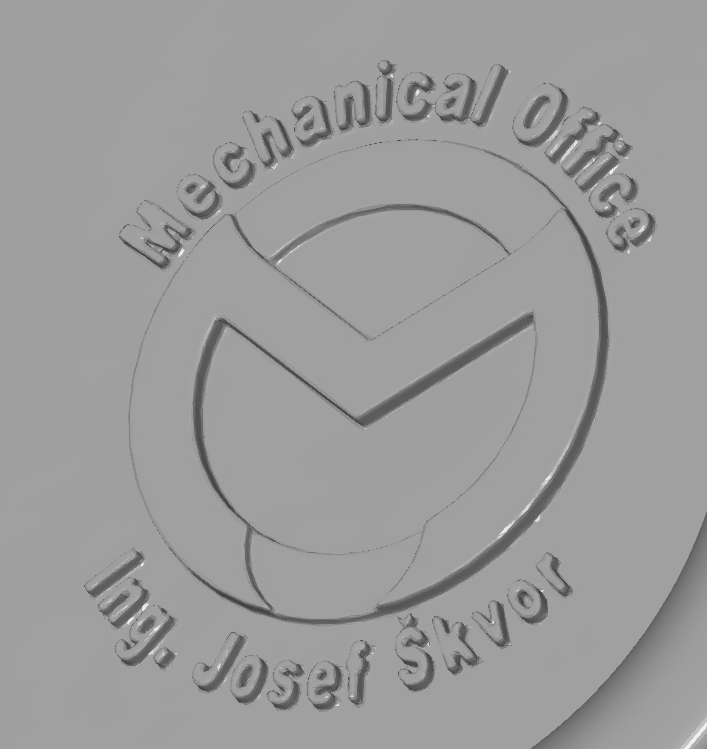 |